

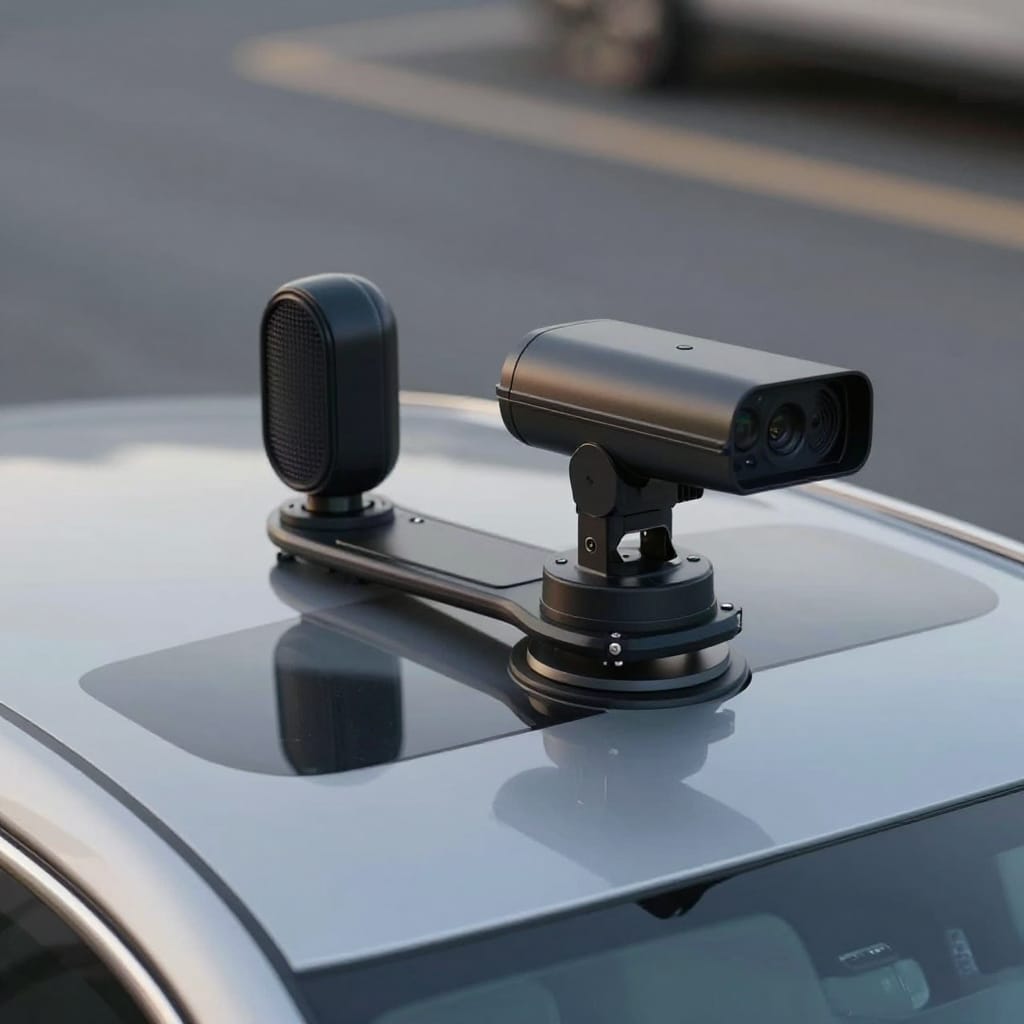
در این مقاله به صورت تخصصی بررسی میکنیم که سنسورهای رادار، لیدار و دوربین چگونه در سیستمهای ADAS (سیستمهای کمک راننده پیشرفته) عمل میکنند، چه اطلاعاتی تولید میکنند و چگونه این اطلاعات برای بهبود ایمنی و عملکرد خودروها تلفیق میشوند. سنسورهای رادار، لیدار و دوربین نقش بنیادینی در شناسایی محیط، تخمین فاصله و سرعت، و پشتیبانی از تصمیمگیریهای آنی سامانهها دارند؛ در ادامه با جزئیات فنی، مثالهای عملی و نکات اجرایی برای طراحی و نگهداری این حسگرها آشنا میشوید.
نقش و اهمیت سنسورهای رادار، لیدار و دوربین در سیستمهای ADAS
سنسورهای رادار، لیدار و دوربین ستون فقرات حسگری بیشتر سامانههای ADAS مدرن را تشکیل میدهند. هر یک از این حسگرها نوع متفاوتی از اطلاعات را فراهم میکنند: رادارها عمدتاً دادههای فاصله و سرعت نسبی مبتنی بر امواج رادیویی تولید میکنند، لیدارها نقشههای سهبعدی دقیقی از محیط پیرامون با استفاده از اندازهگیری زمان بازگشت پالسهای لیزری فراهم میکنند و دوربینها جزئیات بصری شامل رنگ، الگوها و علائم را به سامانه ارائه میدهند. ترکیب این منابع متنوع باعث میشود که سیستم ADAS بتواند در شرایط نوری، آب و هوایی و محیطی مختلف تصمیمهای دقیقتری بگیرد.
از منظر مهندسی، انتخاب و چینش سنسورها بسته به کاربرد متفاوت است؛ به عنوان مثال سامانههای تشخیص نقطه کور و هشدار برخورد از جلو معمولاً به رادار و دوربین وابستهاند، در حالی که برای تولید یک نمای سهبعدی دقیق از محیط اطراف خودرو و تشخیص اجسام با دقت بالا، لیدار مزیت قابل توجهی دارد. در عمل، هزینه، ابعاد فیزیکی، توان مصرفی، و نیازمندیهای پردازشی نیز در انتخاب ترکیب سنسورها مؤثرند. برای نمونه، در پروژههای صنعتی که محدودیت هزینه و حجم وجود دارد، ممکن است ترکیب رادار و دوربین ترجیح داده شود؛ اما در حالات توسعه خودران سطح بالا استفاده از لیدار نیز متداول است.
چرا سنسورهای رادار، لیدار و دوربین برای ADAS لازماند؟
وجود چند منبع حسگری باعث افزونگی ایمنی و پوشش بهتر سنجی میشود. رادارها در شرایط دید کم یا بارانی عملکرد مطمئنی دارند و توانایی اندازهگیری مستقیم سرعت نسبی را دارند، در حالی که دوربینها اطلاعات غنی بصری برای طبقهبندی اشیاء و خواندن علائم ترافیکی ارائه میدهند. لیدار نیز فاصلههای دقیق و مختصات سهبعدی را در برد متوسط تا نزدیک فراهم میکند که برای ساختمان مدلهای محیطی و مسیریابی دقیق ضروری است. بنابراین، تلفیق این سه حسگر به ADAS اجازه میدهد تا هم دقت و هم پایداری تصمیمگیری را افزایش دهد و در شرایط مختلف عملکرد مطلوبی ارائه کند.
نکات عملی: در طراحی یک پیکربندی حسگری، باید نقاط کور، محدوده کاری، نرخ نمونهبرداری و تأخیر هر حسگر را بررسی کنید. برای افزایش قابلیت اطمینان، توصیه میشود که هر تابع حیاتی (مثل تشخیص مانع یا هشدار تصادف) حداقل توسط دو نوع حسگر مستقل تأیید شود. برای مثال هشدار برخورد از جلو میتواند بر اساس تشخیص بصری از دوربین و محاسبات فاصله رادار همزمان فعال شود تا خطاهای منفرد کاهش یابد.
عملکرد و اصول سنسور رادار
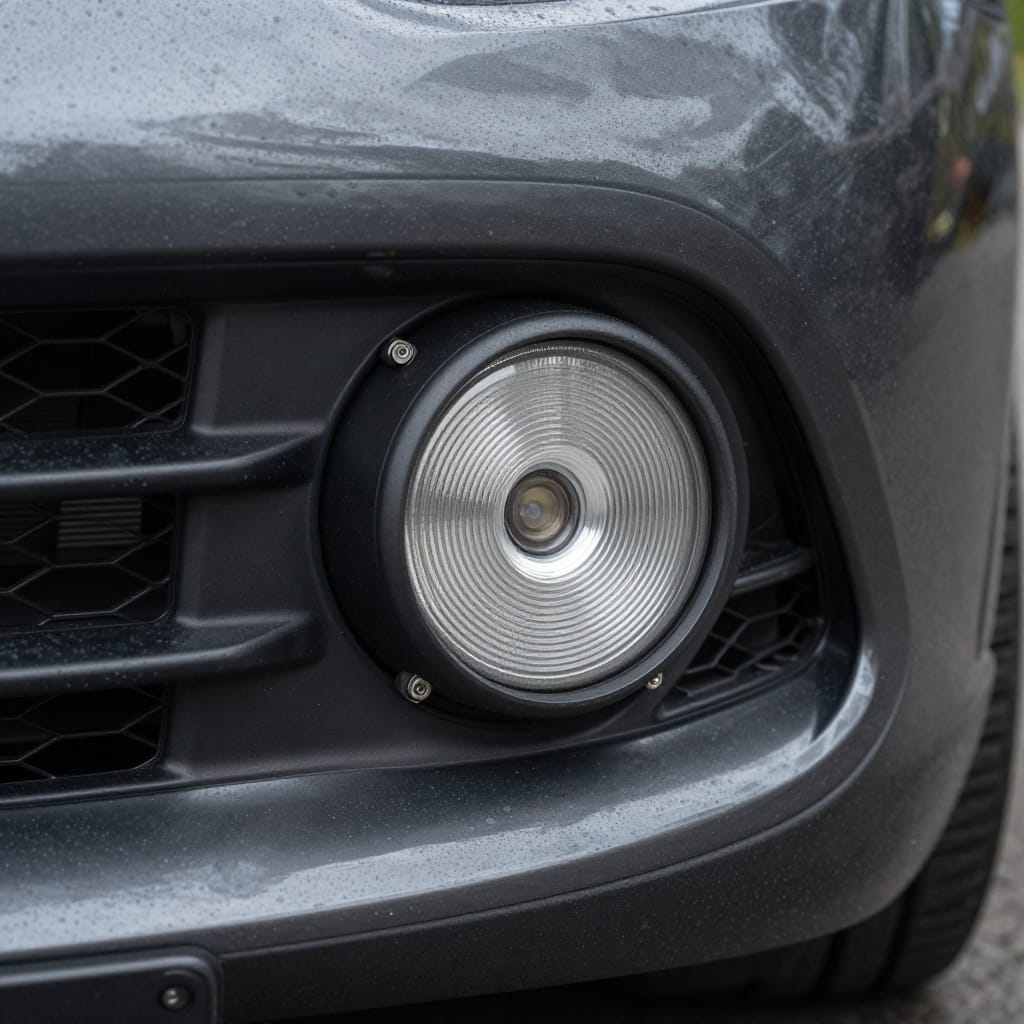
سنسورهای رادار با ارسال امواج رادیویی و تحلیل بازتاب آنها اطلاعاتی درباره فاصله، سرعت و جهت حرکت اجسام به دست میآورند. اصول رایج کار رادار بر مبنای دو روش اصلی است: رادارهای داپلر (Doppler) که تغییر فرکانس بازتاب را برای محاسبه سرعت نسبی استفاده میکنند و رادارهای FMCW (Frequency Modulated Continuous Wave) که با ارسال موج پیوسته با فرکانس تغییرکننده، فاصله و سرعت را همزمان محاسبه میکنند. در ADAS، رادارها اغلب برای تشخیص فاصله از خودروهای دیگر، وسایل نقلیه در نقاط کور و اندازهگیری سرعت نسبی به کار میروند.
مزیتهای عملی رادار شامل مقاوم بودن در برابر شرایط بد جوی (باران، مه و گرد و غبار) و برد نسبتاً طولانی است. از طرفی دقت زاویهای رادار معمولاً محدودتر از لیدار یا دوربین است و توانایی تفکیک اشیای نزدیک به هم در زاویه کم را ندارد. بنابراین در طراحی سیستم باید به همگامی دادههای رادار با دادههای با رزولوشن بالاتر مانند لیدار یا دوربین توجه کنید تا ویژگیهای مکانی (زاویه و شکل) نیز قابل تشخیص باشند.
پیچیدگیهای فنی و نکات پیادهسازی برای رادار
یکی از چالشهای عملی در استفاده از رادار، حذف نویزهای محیطی و تفکیک بازتابها از سطوح متعدد است. برای بهدست آوردن خروجی قابل اطمینان نیاز به فیلترهای پردازش سیگنال مانند فیلتر کالمن، پردازش دامنه-فرکانس و الگوریتمهای خوشهبندی برای جدا کردن اهداف وجود دارد. به عنوان مثال برای کاربرد ترمز اضطراری خودکار، آیا بازتابی که رادار تشخیص داده یک وسیله نقلیه ثابت در کنار جاده است یا یک مانع متحرک در مسیر؟ پاسخ به این سؤال نیازمند ترکیب دادهها با سنسورهای دیگر و تحلیل تاریخچه حرکت هدف است.
نکات عملی: در پیادهسازی، پارامترهایی مانند نرخ نمونهبرداری، پهنای باند فرکانسی و قدرت ارسال باید با نیازهای کاربرد و مقررات فرکانسی محلی تطابق پیدا کند. همچنین نصب فیزیکی رادار باید به گونهای باشد که میدان دید موردنیاز را پوشش دهد و انعکاس از ساختارهای خودرو به حداقل برسد. تستهای میدانی در شرایط واقعی ترافیکی و محیطی برای تنظیم الگوریتمهای رو کنترلی ضروری است.
عملکرد و اصول سنسور لیدار
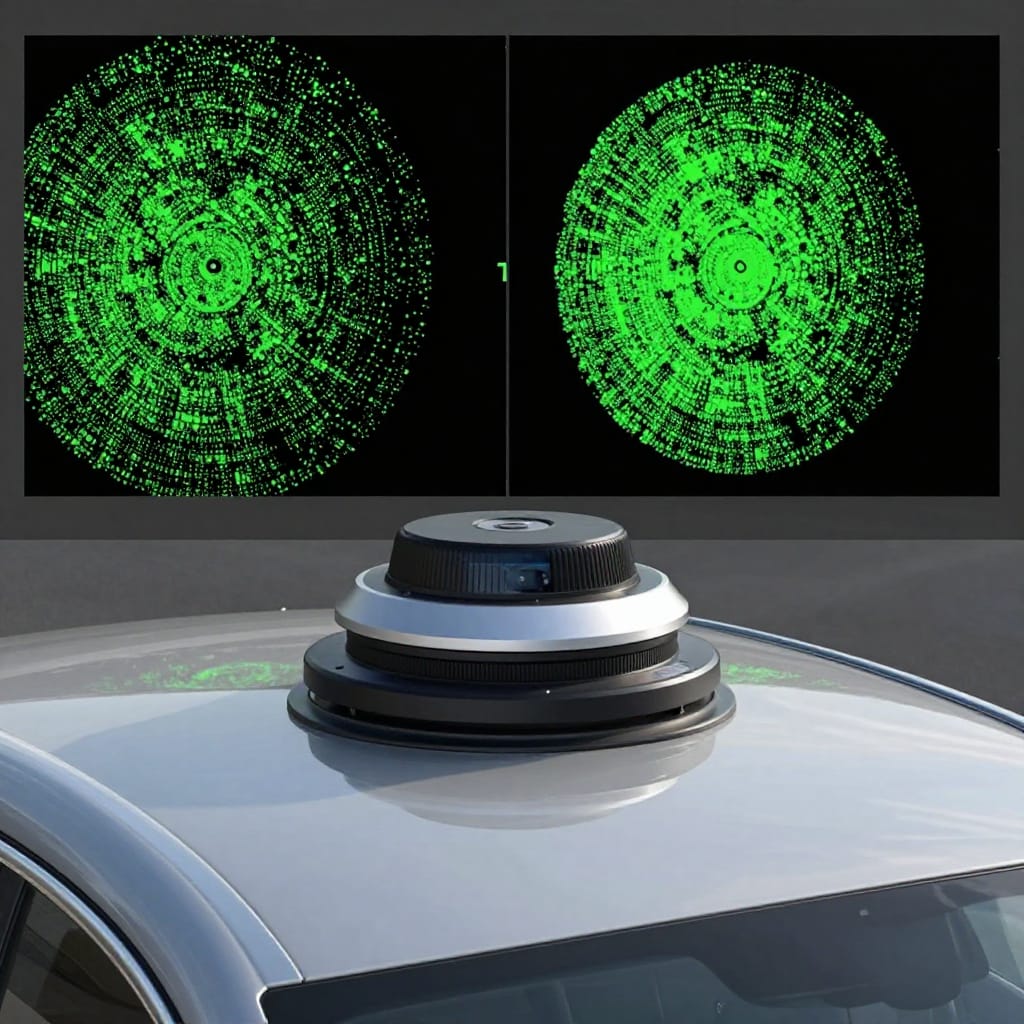
لیدار (LiDAR) با ارسال پالسهای لیزری به سمت محیط و اندازهگیری زمان بازگشت هر پالس، یک نقشه سهبعدی از نقاط اطراف (Point Cloud) تولید میکند. این روش اجازه میدهد مختصات دقیق نقاط سطح اجسام، شکل هندسی و فاصله آنها نسبت به سنسور بهدست آید. لیدارها میتوانند رزولوشن فضایی بالایی داشته باشند و در تشخیص لبهها و هندسه اشیا بسیار موثر باشند، به همین دلیل برای تولید مدل محیطی و تشخیص موانع پیچیده کاربرد گستردهای دارند.
با وجود دقت بالا، لیدار معایبی نیز دارد؛ از جمله حساسیت به شرایط آب و هوایی شدید (باران و برف)، هزینه نسبتا بالا و اغلب مصرف توان بیشتر نسبت به رادار یا دوربین. همچنین لیدارها در برخی سطوح بازتابنده یا بسیار مات عملکرد کمتری دارند. در کاربردهای خودرویی، میتوان از لیدار در ترکیب با دیگر سنسورها برای بهبود دقت مسیریابی و شناسایی اشیای سهبعدی استفاده کرد.
مثالهای عملی و نکات نگهداری لیدار
در یک پروژه نمونه، از لیدار برای تشخیص لبههای پیادهرو و تقسیمبندی فضای آزاد استفاده شد؛ نقطه ابر خروجی لیدار مبنای ساخت مدل سهبعدی مسیر شد که به الگوریتمهای مسیریابی امکان اجتناب دقیق از موانع را میداد. برای رسیدن به این سطح، لازم بود نویز لیزری کاهش یابد، فیلترهای زمانی-مکانی پیادهسازی شود و کالیبراسیون فضای بین لیدار و دوربین انجام شود تا نقاط سهبعدی با تصاویر دوبعدی همتراز شوند.
نکات عملی: انجام کالیبراسیون دقیق بین لیدار و سایر سنسورها حیاتی است. پوششهای محافظ لنز و سیستمهای پاککن برای محیطهای پرگرد و غبار یا بارانی باید در نظر گرفته شود. همچنین انتخاب نرخ چرخش، تراکم نقاط و دامنه لیدار باید براساس سرعت مورد انتظار خودرو و فاصله تشخیص موردنیاز تنظیم شود تا پردازش بلادرنگ ممکن شود.
عملکرد و اصول دوربینهای بینایی
دوربینها اطلاعات بصری غنیای شامل رنگ، بافت، الگوها و نشانههای بصری محیط ارائه میدهند که برای طبقهبندی اشیاء، خواندن علائم ترافیکی، تشخیص خطوط رانندگی و شناسایی عابر پیاده ضروری هستند. پردازش تصویر و یادگیری عمیق اجازه میدهد تا از تصاویر دوربین، ویژگیهای سطح بالا استخراج شود؛ مثلاً تشخیص اینکه یک جسم، عابر پیاده است یا دوچرخه، یا خواندن سرعت مجاز از تابلوهای راهنمایی و رانندگی.
با این حال دوربینها به نور محیطی وابستهاند؛ در شب یا شرایط نور کم کیفیت تصویر کاهش مییابد و باران یا مه میتواند باعث افت عملکرد شود. همچنین تخمین فاصله دقیق صرفاً با استفاده از یک دوربین تک لنزی دشوار است مگر آنکه از دوربینهای استریو یا روشهای ساختاریافته استفاده شود. در نتیجه دوربینها اغلب در ترکیب با لیدار و رادار استفاده میشوند تا اطلاعات مکانی و سرعتی را نیز به دست آورند.
فناوریهای بینایی ماشینی و نکات کاربردی برای دوربین
الگوریتمهای بینایی ماشینی شامل تشخیص شیء مبتنی بر شبکههای عصبی کانولوشنی، ردیابی چند هدفه و آشکارسازی خطوط مسیر هستند. انتخاب مدلهای مناسب، تعادل بین دقت و زمان اجرا و انجام بهینهسازیهای سختافزاری (مثل استفاده از شتابدهندههای تخصصی) برای اجرای بلادرنگ ضروری است. همچنین تصحیح اعوجاج لنز، کالیبراسیون رنگ و تنظیم داینامیک رنج از موارد مهمی است که برای دستیابی به نتایج پایدار باید انجام شود.
نکات عملی: برای شرایط نور متغیر، استفاده از ترکیبی از الگوریتمهای مبتنی بر ویژگی و یادگیری عمیق توصیه میشود. نصب فیزیکی دوربین باید دید واضحی به جاده و اطراف خودرو بدهد و از تابش مستقیم نور خورشید یا بازتابهای شدید به حسگر جلوگیری شود. همچنین باید به هزینه محاسباتی مدلهای تشخیص توجه داشت و برای کاربردهای با محدودیت منابع، مدلهای فشرده و اینفرنس بهینه را انتخاب کرد.
ترکیب دادهها و مقایسه: سنسورهای رادار، لیدار و دوربین
سنسورهای رادار، لیدار و دوربین هر یک ضعفها و قوتهای مشخصی دارند و ترکیب دادههای آنها (Sensor Fusion) برای دستیابی به درک محیطی جامع ضروری است. روشهای تلفیق میتوانند در سطوح گوناگون انجام شوند: تلفیق سطح سنسور (raw data fusion)، تلفیق سطح ویژگی (feature-level) و تلفیق سطح تصمیم (decision-level). تلفیق داده خام نیاز به توان محاسباتی بیشتر و هماهنگی زمانی و مکانی دقیق دارد، در حالی که تلفیق سطح تصمیم سبکتر اما با از دست رفتن برخی جزئیات همراه است.
مقایسه عملی: در شرایط مهآلود یا بارانی که دوربین دچار افت عملکرد میشود، رادار میتواند اطلاعات فاصله و سرعت را تأمین کند؛ در حالی که برای تشخیص دقیق شکل و طبقهبندی اشیا، لیدار و دوربین بهتر عمل میکنند. در مجموع، سیستمهای موفق ADAS معمولاً از ترکیب چندگانه استفاده میکنند تا از مزایای همپوشانی و افزونگی بهرهمند شوند و خطاهای تکحسگری را پوشش دهند.
الگوریتمها و نکات فنی در ادغام دادهها
الگوریتمهای ادغام شامل فیلتر کالمن برای ردیابی و ادغام اطلاعات زمانی، الگوریتمهای همترازی فضایی برای کالیبراسیون بین حسگرها و شبکههای عصبی مولد ویژگی برای همگنسازی اطلاعات چندمنظوره هستند. برای مثال در یک پیادهسازی رایج، خروجی نقاط سهبعدی لیدار ابتدا به چارچوب مختصات دوربین تبدیل میشود، سپس استخراج ویژگیهای تصویری برای تطابق با نقاط سهبعدی انجام میگیرد و در نهایت ردیابی چندهدفه با فیلتر کالمن صورت میپذیرد تا سرعت و مسیر اهداف پیشبینی شود.
نکات عملی: هماهنگی زمانی با استفاده از زمانسنجی دقیق و timestamp برای هر نمونه حسگر ضروری است. همچنین باید مکانیزمهایی برای مدیریت ناسازگاری دادهها مانند فقدان اطلاعات یک حسگر، تاخیر شبکه یا خطاهای سنسوری وجود داشته باشد. طراحی سیستم باید امکان آزمون A/B الگوریتمهای ادغام و ارزیابی عملکرد در سناریوهای متنوع ترافیکی را فراهم کند تا بهترین ترکیب عملکردی مشخص شود.
چالشها، محدودیتها و آینده سنسورها در ADAS
با وجود پیشرفتهای سریع، سنسورهای رادار، لیدار و دوربین با چالشهایی روبهرو هستند که باید در طراحی سیستمهای ADAS مدرن به آنها پاسخ داده شود. از جمله چالشها میتوان به هزینه و مقیاسپذیری، حساسیت به شرایط جوی، پیچیدگی الگوریتمی و محافظت در برابر شرایط محیطی سخت اشاره کرد. بهعلاوه، مسائل مربوط به تطابق دادهها، نیاز به محاسبات بلادرنگ و مصرف توان در سختافزار خودرو از دیگر دغدغههای مهندسان است.
افقهای آینده شامل بهبود الگوریتمهای یادگیری عمیق برای ادغام مؤثرتر دادهها، کاهش هزینه و اندازه حسگرها و توسعه لیدارهای ارزانقیمت و مقاومتر است. همچنین پیشرفت در بخش پردازش لبه (edge computing)، استانداردسازی پروتکلهای تبادل داده بین حسگرها و افزایش استفاده از روشهای مبتنی بر هوش مصنوعی توضیحپذیر میتواند موجب بهبود قابلیت اعتماد و پذیرش تجاری ADAS شود.
راهکارهای عملی برای غلبه بر محدودیتها
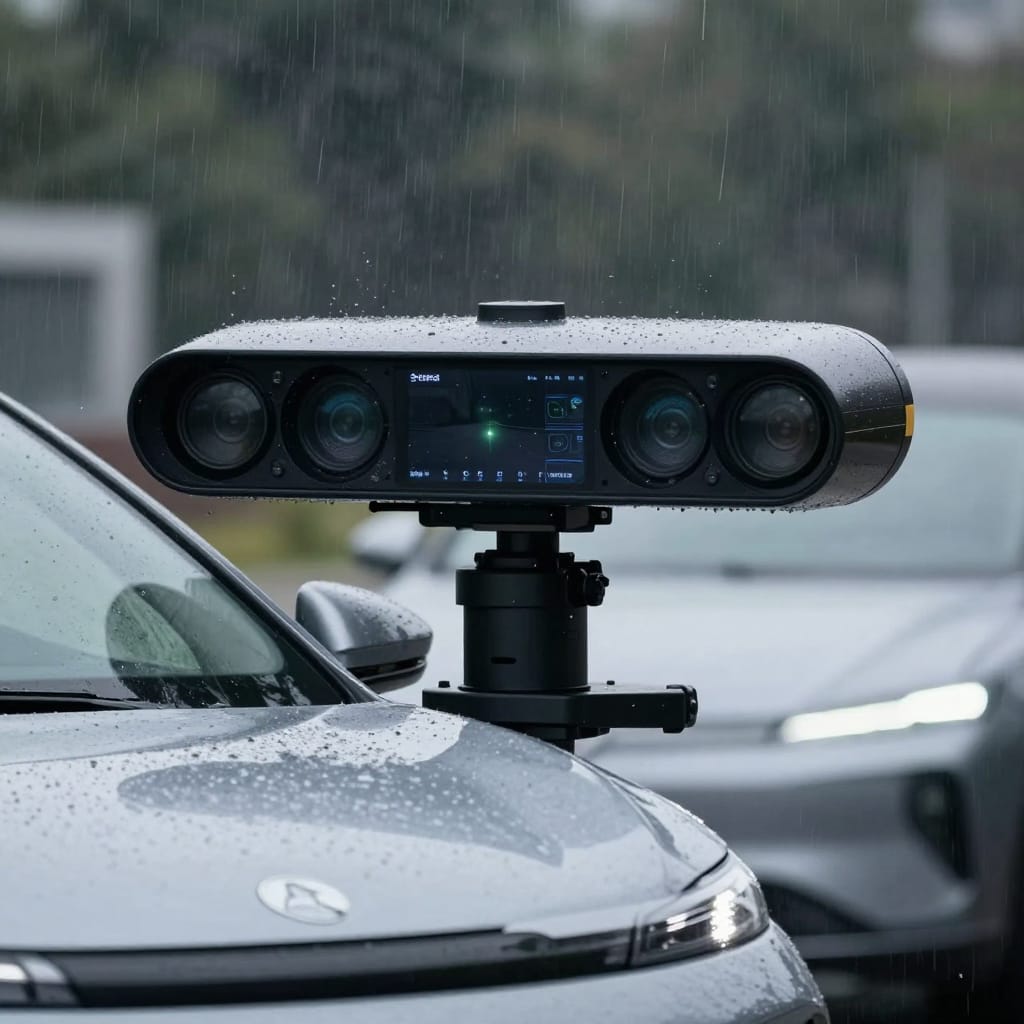
برای کاهش اثر شرایط جوی و محیطی، ترکیبی از چند حسگر با الگوریتمهای تطبیقیاب پیشنهاد میشود؛ برای نمونه استفاده از رادار برای پشتیبانی از لیدار و دوربین در شرایط بد آب و هوایی. همچنین طراحی ماژولهای سختافزاری با امکانات گرمکننده و پوششهای محافظ و انجام کالیبراسیون دورهای میتواند پایداری عملکرد را افزایش دهد. در سطح نرمافزاری، الگوریتمهای بازیابی و تخمین بر اساس تاریخچه داده میتوانند نقصهای کوتاهمدت حسگرها را جبران کنند.
نکات عملی: برای تیمهای مهندسی توصیه میشود که از شبیهسازیهای گسترده و سناریوهای میدانی در مراحل توسعه استفاده کنند و معیارهای عملکردی روشن برای هر تابع ADAS تعریف کنند. همچنین برنامههای نگهداری پیشگیرانه و مانیتورینگ سلامت حسگرها میتواند هزینه کلی نگهداری را کاهش داده و قابلیت اطمینان را بالا ببرد.
جمعبندی
سنسورهای رادار، لیدار و دوربین هر یک نقشهای مکملی در ایجاد یک سامانه ADAS قابل اعتماد ایفا میکنند؛ رادار در ارائه اطلاعات سرعت و برد پایدار در شرایط نامساعد، لیدار در ارائه نقطهابر سهبعدی با دقت فضایی و دوربین در شناسایی بصری و تفسیر علائم و بافتها جلوهگر میشوند. ترکیب هوشمندانه این سنسورها و ادغام دادهها از سطوح مختلف میتواند دقت، پایداری و قابلیت اطمینان سیستمهای کمکی راننده را به شکل چشمگیری افزایش دهد.
در عمل، انتخاب مناسب حسگرها و طراحی الگوریتمهای تلفیق باید مبتنی بر نیازهای کاربردی، محدودیتهای هزینهای و محیط عملیاتی باشد. برای دستیابی به عملکرد بهتر، پیشنهاد میشود که پیادهسازیها نه تنها روی دقت نظری، بلکه روی آزمونهای میدانی در سناریوهای واقعی تمرکز کنند، مکانیزمهای افزونگی برای عملکرد حیاتی پیشبینی شود و فرآیندهای کالیبراسیون و نگهداری منظم لحاظ گردد. در نهایت، استفاده از سنسورهای رادار، لیدار و دوربین در کنار یکدیگر و اجرای استراتژیهای تلفیق داده میتواند پایهای محکم برای توسعه نسلهای بعدی سیستمهای خودران و ADAS فراهم کند؛ توصیه نهایی این است که تیمهای توسعه تمرکز جدی روی کالیبراسیون، زمانبندی و تست در شرایط واقعی داشته باشند تا از قابلیت اطمینان و کارایی سیستمها اطمینان حاصل شود. سنسورهای رادار، لیدار و دوربین باید به عنوان یک مجموعه ترکیبی طراحی و مدیریت شوند تا بیشترین منفعت ایمنی و عملکرد از آنها حاصل گردد.
سوالات متداول
سنسورهای رادار، لیدار و دوربین چه تفاوتهای اساسیای دارند و کدام یک برای ایمنی بیشتر مناسبتر است؟
هر یک از این حسگرها مزایا و محدودیتهای مشخصی دارند؛ رادار در اندازهگیری سرعت نسبی و عملکرد در شرایط جوی نامساعد برتر است، لیدار نقشه سهبعدی دقیق و رزولوشن فضایی بالا فراهم میکند و دوربین اطلاعات بصری پیچیده مانند رنگ و علائم را در اختیار میگذارد. برای ایمنی بیشتر، بهترین رویکرد استفاده ترکیبی از این سه حسگر در جهت ایجاد افزونگی و پوشش نقاط ضعف یکدیگر است، بنابراین هیچیک بهصورت مستقل کامل نیست و ترکیب آنها عملکرد ایمنی و قابلیت اعتماد را بهبود میبخشد.
چگونه میتوانم اطمینان حاصل کنم که کالیبراسیون بین این سنسورها درست است؟
کالیبراسیون نیازمند مراحل منظم و چندجانبه است: ابتدا کالیبراسیون هندسی فضایی بین حسگرها با استفاده از اهداف مرجع و روشهای همترازی نقطهای انجام میشود، سپس زمانبندی (timestamp) دقیق برای همسویی نمونهها ضروری است. در عمل، اجرای آزمونهای میدانی با اهداف شناختهشده، ارزیابی صحت همترازی و بررسی خروجیهای تلفیقی در سناریوهای متعدد لازم است. ابزارهای نرمافزاری برای اعتبارسنجی و مانیتورینگ خودکار کالیبراسیون نیز توصیه میشوند تا انحرافها به موقع شناسایی شوند.
آیا لیدار همیشه بهتر از رادار و دوربین است؟ چرا برخی خودروها هنوز از لیدار استفاده نمیکنند؟
لیدار دقت فضایی بالایی ارائه میدهد اما معایبی مانند قیمت بالاتر، حساسیت به شرایط جوی و نیاز به محاسبات بیشتر دارد. بسیاری از تولیدکنندگان به دلیل ملاحظات هزینهای، مصرف توان و الزامات صنعتی، ترکیبی از رادار و دوربین را ترجیح میدهند. با این حال در سیستمهای خودران سطح بالا که دقت سهبعدی بحرانی است، لیدار کاربرد بیشتری پیدا میکند. بنابراین انتخاب به عوامل تجاری، فنی و محیطی وابسته است و لیدار همیشه گزینه برتر اقتصادی یا عملی نیست.
در شرایط بارانی یا مه، کدام سنسورها بیشتر قابل اعتمادند و چه اقداماتی باید انجام شود؟
در باران یا مه، رادار معمولاً عملکرد پایدارتری دارد چرا که امواج رادیویی کمتر تحت تأثیر قطرات آب قرار میگیرند، اما لیدار و دوربین ممکن است کیفیتشان کاهش یابد. برای افزایش قابلیت اعتماد در این شرایط، باید از استراتژیهای تلفیق داده بهره برد تا خروجیها از حسگرهای مقاومتر اعتبارسنجی شوند. همچنین استفاده از سیستمهای پاککن، گرمکن و الگوریتمهای حذف نویز و بازسازی تصویر میتواند بخشی از راهکار عملی باشد تا کاهش عملکرد حسگرها تأثیر کمتری بر تصمیمگیری نهایی بگذارد.
چه نکاتی برای نگهداری و تست دورهای این سنسورها پیشنهاد میشود؟
برنامه نگهداری باید شامل بررسی کالیبراسیون، پاکسازی فیزیکی لنزها و پوششها، تستهای خودآزمایی (Built-in Self-Test)، و ارزیابی عملکرد در سناریوهای واقعی باشد. ثبت لاگهای حسگری و تحلیل وضعیت سلامت سنسورها کمک میکند تا خرابی یا افت عملکرد زودهنگام شناسایی شود. علاوه بر این، بهروزرسانی نرمافزاری منظم و آزمون تغییرات الگوریتمی در محیطهای شبیهسازی و میدانی برای اطمینان از پایداری عملکرد لازم است.
چگونه میتوان هزینههای پیادهسازی سنسورهای متعدد را کاهش داد بدون کاهش ایمنی؟
کاهش هزینه میتواند از طریق انتخاب ترکیب بهینه حسگرها، استفاده از نسخههای اقتصادیتر لیدار یا دوربینهای با عملکرد مناسب، و بهینهسازی نرمافزار برای کاهش نیازهای سختافزاری محقق شود. همچنین استفاده از اشتراکگذاری سختافزار بین سیستمها، طراحی ماژولار و بهرهگیری از پردازش ابری یا لبه برای توزیع بار محاسباتی میتواند هزینهها را کاهش دهد. با این حال باید اطمینان حاصل شود که راهکارهای اقتصادی منجر به حذف افزونگیهای حیاتی نشوند؛ حفظ چندمنبعی برای توابع ایمنی اهمیت بالایی دارد.