


سیستمهای ADAS طی سالهای اخیر به ستون اصلی ایمنی نوین خودروها تبدیل شدهاند، اما در کنار مزایای فراوان، محدودیتها و خطاهایی نیز دارند که نادیدهگرفتن آنها میتواند خطرآفرین باشد. در عمل، تفاوت میان «کمکرانندگی» و «خودران کامل» برای بسیاری از کاربران روشن نیست و همین سوءبرداشت، زمینهساز اتکای بیش از حد و بروز حوادث میشود. هدف این مطلب، شناخت دقیق ریشههای خطا، مرزهای توانمندی، و نکات ایمنی کاربردی است تا بتوانید در شرایط واقعی جاده تصمیمهای سنجیدهتری بگیرید و از ظرفیتهای فناوری بیشترین بهره را ببرید.
از مهگرفتگی و نور خیرهکنندهی خورشید گرفته تا کالیبراسیون نامناسب و تداخل نرمافزاری، هر یک میتواند کارایی سامانههای کمکراننده را کاهش دهد. با مرور سناریوهای واقعی، تحلیل سنسورها و الگوریتمها، و توصیههای سرویس و نگهداری، نشان میدهیم چگونه میتوان ریسک را مدیریت کرد، هشدارهای نادرست را کاهش داد، و همافزایی بهتری میان انسان و ماشین ایجاد نمود. این مقاله برای رانندگان، تکنسینها و حتی مدیران ناوگان نوشته شده است تا درک عمیقتری از فرصتها و محدودیتهای فناوری بهدست آورند.
شناخت سیستمهای ADAS و معماری عملکردی آنها
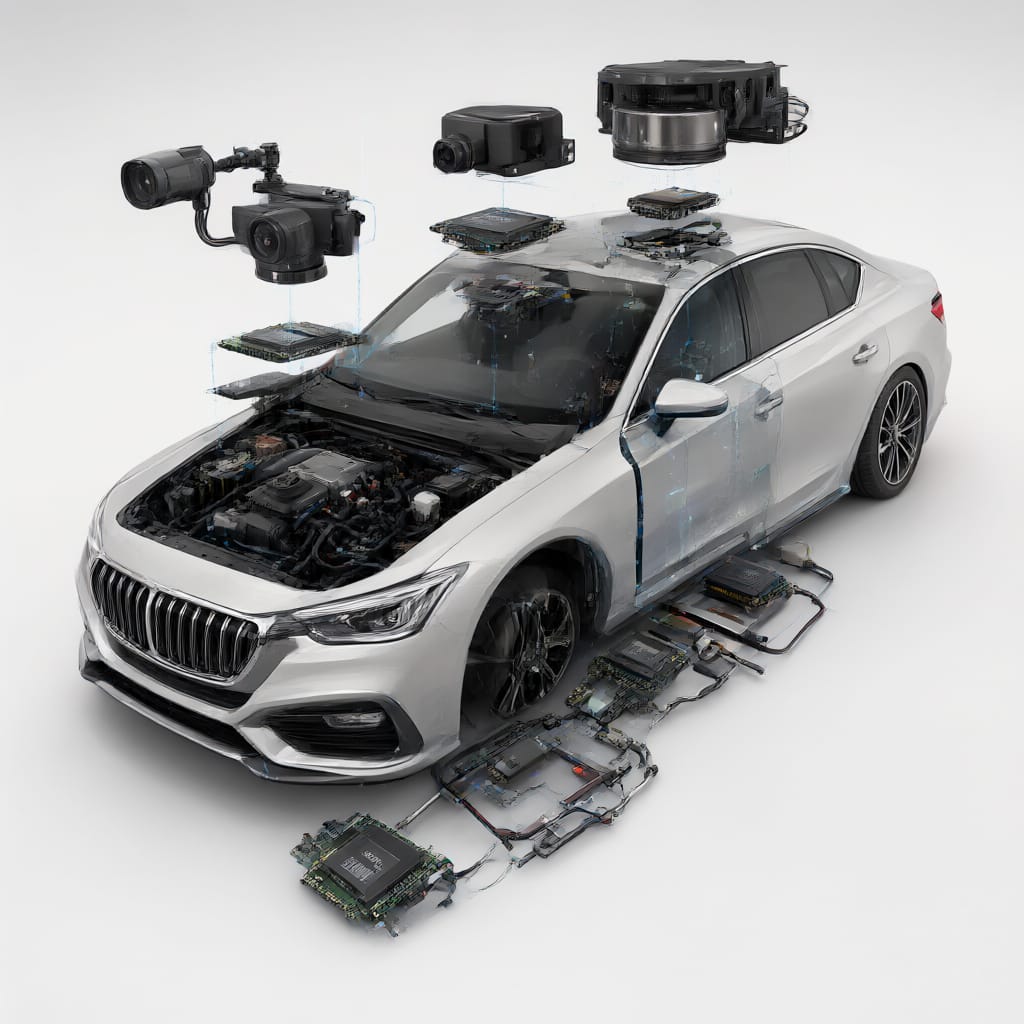
برای استفاده ایمن و مؤثر از سیستمهای ADAS باید بدانیم این سامانهها چگونه ادراک محیط، تصمیمگیری و اجرا را همگام میسازند. در لایه ادراک، دوربینها، رادارها و گاهی لایدار دادههای خام را گردآوری میکنند. سپس در لایه ادغام حسگر، اطلاعات با روشهای فیلترینگ و همترازی زمانی ترکیب میشود تا یک تصویر یکتا و پایدار از محیط حاصل شود. در ادامه، لایه تصمیمگیری بر پایه مدلهای احتمالاتی و شبکههای عصبی مسیر مناسب، هشدار برخورد، یا اعمال ترمز خودکار را برمیگزیند. نهایتاً لایه اجرا سیگنالهای کنترلی را به پیشرانه، ترمز و فرمان میفرستد.
نقطه قوت ADAS در افزونگی حسگرها و منطق ایمنی است، اما محدودیت پهنای باند پردازش، کیفیت کالیبراسیون و شرایط محیطی میتواند موجب افت کارایی شود. بهعنوان نمونه، تشخیص خطوط در باران شدید یا برف ممکن است ناپایدار گردد و کروز کنترل تطبیقی، فاصلهگذاری را با حاشیه امن بیشتری انجام دهد. همچنین، همیشگیبودن پایش وضعیت راننده ضروری است تا انتقال ایمن کنترل هنگام ناتوانی سیستم انجام شود. درک این معماری، زمینه تحلیل خطا و تدوین راهکارهای پیشگیرانه را فراهم میکند.
تعریف قابلیتها و مرزبندی سطحی
استاندارد SAE سطوح 0 تا 5 را برای اتوماسیون تعریف میکند و بیشتر سیستمهای موجود بین سطح 1 و 2 قرار میگیرند؛ یعنی کمکراننده هستند نه خودران. در سطح 2، خودرو میتواند همزمان کنترل طولی و عرضی را بر عهده بگیرد؛ با اینحال، راننده موظف است مدام نظارت کند. تبیین این مرزها برای کاربر اهمیت دارد، زیرا واگذاری کامل اعتماد به فناوری، بدون درک محدودیتها، منجر به تصمیمهای پرخطر میشود. هنگام پیمایش پیچهای تند، خطوط محو، یا ورودی و خروجی بزرگراهها، نظارت فعال راننده باید افزایش یابد تا خلأهای تشخیص و پیشبینی سیستم پوشش داده شود.
محدودیتهای سنسوری و محیطی در عملکرد ADAS
عملکرد دوربینها به شدت به نور و کنتراست وابسته است؛ نور خیرهکننده، غروب، مه یا باران سنگین، دقت تشخیص خطوط، علائم و عابرین را کم میکند. رادارها در برابر باران و غبار مقاومترند، اما در تفکیک اشیای نزدیکِ کوچک یا اجسام با مقطع بازتابی کم محدودیت دارند. یخزدگی یا گلگرفتگی سطح لنز و پوشش رادار موجب افت برد و افزایش هشدارهای نادرست میشود. علاوه بر این، تفاوت ارتفاع خودرو و شیب جاده زاویه دید را تغییر میدهد و شناسایی خودروهای موتورسیکلت یا دوچرخهسوار را دشوارتر میسازد.
نقشهبرداری ناکامل خطوط، خطکشی فرسوده یا تغییرات موقتی ناشی از کارگاههای عمرانی نیز بر عملکرد نگهداشتن بین خطوط اثر میگذارد. در شهرهای پرتراکم، بازتابهای چندگانه راداری میان دیوارهها و خودروها، نویز ادراکی ایجاد میکند. حتی دمای شدید تابستان میتواند روی پایداری کالیبراسیون داخلی دوربین تأثیر بگذارد. راهکارهای کاهشی شامل تمیزکردن منظم حسگرها، استفاده از تیغه برفپاککن مناسب، توجه به پیامهای «حسگر مسدود است»، و افزایش فاصله با خودرو جلویی در شرایط بد جوی است. این اقدامات ساده، احتمال ازکارافتادن ناگهانی کمکراننده را کاهش میدهد.
ادغام حسگرها و مدیریت ابهام
ادغام چندحسگری با فیلتر کالمن توسعهیافته یا فیلترهای ذرهای، عدمقطعیت دادهها را کاهش میدهد؛ با اینحال، ناهمزمانی سیگنالها، نرخ نمونهبرداری متفاوت و خطای کالیبراسیون میتواند ابهام را تشدید کند. طراحی وزندهی پویا براساس کیفیت لحظهای سنسور (مثل نسبت سیگنال به نویز رادار یا اعتمادپذیری تشخیص دوربین) به حفظ پایداری کمک میکند. در عمل، وقتی دوربین بهدلیل باران دقت پایینی دارد، سیستم باید به رادار وزن بیشتری بدهد و بهمحض بهبود شرایط، توازن را بازتنظیم کند. این راهبرد از آشکارسازیهای گمراهکننده و ترمزهای بیمورد میکاهد.
خطاهای رایج نرمافزاری، ادغام داده و رفتار الگوریتمی
گرچه سختافزار نقش مهمی دارد، سهم خطاهای نرمافزاری در بروز رفتارهای غیرمنتظره کم نیست. مدلهای تشخیص اشیا ممکن است در برابر نمونههای خارج از توزیع (مانند تریلر با نقش و نگار نامعمول) عملکرد ضعیفی نشان دهند. همچنین، خطاهای مرزی در تفکیک خطوط در ورودی خروجیها یا تقاطعها میتواند منجر به نوسان فرمان شود. الگوریتمهای پیگیری هدف اگر بهدرستی فیلتر نشوند، در ترافیکهای چندلاینه «سوییچ هدف» غلط را تجربه کرده و فاصلهگذاری ناپایدار ایجاد میکنند. این رخدادها برای راننده به شکل هشدارهای مکرر یا مداخله ناگهانی بروز میکند.
بهروزرسانی نرمافزار و کالیبراسیون پس از تعمیر شیشه جلو یا سپر، در بسیاری از خودروها الزامی است. ناهماهنگی نسخه نرمافزار با سختافزار یا نقشههای کمکی میتواند موجب کاهش عملکرد شود. در سطح ایمنی، استفاده از روشهای توسعه مبتنی بر استانداردهایی چون ISO 26262 و دستورالعملهای SOTIF به کاهش ریسک شرایط ناشی از قابلیتهای ناکافی ادراک کمک میکند. کاربر نهایی نیز باید به پیامهای خطا توجه کند و در صورت تکرار رفتار غیرعادی، سیستم را غیرفعال و برای عیبیابی تخصصی مراجعه کند.
پدیده هشدار کاذب و از دستدادن تشخیص
هشدار کاذب زمانی رخ میدهد که سیستم وجود خطر را اعلام میکند اما در واقع مانعی وجود ندارد؛ برعکس، از دستدادن تشخیص زمانی است که سامانه تهدید واقعی را نمیبیند. نرخ بالای هشدار کاذب باعث خستگی و بیاعتمادی راننده میشود و ممکن است او را به خاموشکردن قابلیتها ترغیب کند. برای تعادل، آستانههای تشخیص باید با زمینه محیطی سازگار شود؛ مثلاً در شهر پرتردد حساسیت کاهش یابد و در بزرگراهها اندکی افزایش پیدا کند. همچنین، ثبت داده و بازخورد کاربر به مرور دقت الگوریتم را بهبود میدهد.
عامل انسانی، هشیاری راننده و رابط کاربری در سامانههای کمکراننده
بزرگترین ریسک در بهرهگیری از سیستمهای کمکراننده، جایگزینشدن اعتماد با نظارت فعال است. وقتی خودرو بخشهایی از رانندگی را برعهده میگیرد، توجه راننده بهتدریج کاهش مییابد و زمان واکنش طولانی میشود. طراحی رابط کاربری باید به حفظ درگیری شناختی کمک کند: بازخورد واضح، هشدارهای چندحسی و تحویل کنترل مرحلهای. الگوریتم تشخیص توجه (با دوربین کابین یا حسگرهای دست روی فرمان) لازم است خستگی یا حواسپرتی را شناسایی کرده و متناسب با خطر، سطح کمک را کاهش دهد یا بهصورت امن کنترل را بازگرداند.
در آموزش کاربر، تاکید بر «کمک» بودن ADAS حیاتی است. تمرین فعال در سناریوهای ساده مانند بزرگراه خشک با خطکشی روشن، سپس انتقال به شرایط پیچیدهتر، به راننده میآموزد چه زمانهایی بهتر است هدایت دستی را افزایش دهد. همچنین، سازندگان باید واژگان بازاریابی را با ماهیت فنی همسو کنند تا انتظارات واقعی شکل گیرد. دادههای ناوگان نشان میدهد ترکیب راهنمایی شفاف، بازخورد بلادرنگ و محدودسازی دامنه عملکرد، نرخ رویدادهای خطرناک را ملموس کاهش میدهد.
طراحی هشدارها و پیشگیری از اتکای بیش از حد
هشدارهای دقیق و بهموقع باید از یکسو به کاهش «گستزدگی هشدار» کمک کنند و از سوی دیگر، موقعیت را برای مداخله سریع راننده شفاف سازند. استفاده از درجات هشدار (اطلاع، اخطار، مداخله) با نشانههای صوتی و لمسی مجزا، سطح ادراک خطر را برای کاربر طبقهبندی میکند. نمایش مسیر هدف، فاصله ایمن، و دلیل غیرفعالشدن قابلیتها در خوشه یا HUD باعث میشود راننده بفهمد سیستم چرا عمل نمیکند. این شفافیت، زمینهساز رفتار ایمنتر و کاهش وابستگی نادرست به اتوماسیون است.
نگهداری، کالیبراسیون و نکات ایمنی کاربردی برای ADAS
بخش قابلتوجهی از خطاهای میدانی ناشی از کالیبراسیون نادرست دوربین جلو، رادار سپر و سنسورهای جانبی است. پس از تعویض شیشه جلو، سپر، یا انجام صافکاری و نقاشی، تنظیمات زاویه و فاصله سنسورها باید مطابق دستورالعمل کارخانه انجام گیرد. بیتوجهی به این امر، به خطا در تشخیص فاصله، انحراف نگهداری بین خطوط و ترمزهای ناخواسته میانجامد. همچنین، فشار باد تایر، وضعیت سیستم تعلیق و بار خودرو، زاویه بدنه را تغییر میدهند و دقت حسگرها را تحتتأثیر قرار میدهند؛ لذا کنترل دورهای این موارد توصیه میشود.
از منظر کاربری، تمیز نگهداشتن محل سنسورها، استفاده از مایع شیشهشوی باکیفیت، و بررسی منظم خطکشی و تابلوی راهنما در مسیرهای پرتردد اهمیت دارد. بهروزرسانی نرمافزار از طریق نمایندگی مجاز یا OTA، همسو با بولتنهای خدمات فنی، بسیاری از ناسازگاریهای شناختهشده را برطرف میکند. در نهایت، تعریف «قواعد خانه» مانند عدم استفاده از کروز تطبیقی در بارش شدید یا مه، رعایت فاصله بیشتر و آمادهبودن برای مداخله، احتمال رویدادهای ناخواسته را کاهش میدهد و رویکردی سیستماتیک به ایمنی ایجاد میکند.
چکلیست میدانی پیش از سفر
پیش از حرکت، یک چکلیست کوتاه اما هدفمند، کیفیت عملکرد سیستمهای ADAS را تضمین میکند: تمیزی شیشه جلو و پوشش رادار، نبودِ ترک تازه در ناحیه دوربین، اطمینان از نبود برچسب یا نگهدارنده موبایل در میدان دید، بررسی هشدارهای ذخیرهشده در خوشه، صحت فشار تایرها و بهروزبودن نرمافزار. اگر اخیراً تعمیر بدنه انجام شده، تست مسیر کوتاه با سرعت پایین انجام دهید و صحت نگهداشتن بین خطوط و فاصلهگذاری را ارزیابی کنید. هر نشانه غیرمعمول مانند نوسان فرمان یا هشدار بیدلیل باید جدی گرفته شود.
جمعبندی سیستمهای ADAS
فناوریهای کمکراننده با وجود دستاوردهای ارزشمند، جایگزین قضاوت و هشیاری انسان نیستند. شناخت محدودیتهای سنسوری در مه و باران، درک ریشههای نرمافزاری هشدارهای کاذب، و توجه به نقش عامل انسانی، شما را قادر میکند استفادهای ایمن و مؤثر از خودرو داشته باشید. با نگهداری و کالیبراسیون دقیق، بهروزرسانی منظم نرمافزار و تعریف قواعد روشن برای شرایط خاص، ریسک کاهش مییابد و تجربه کاربری بهبود میپذیرد.
بهخاطر داشته باشید سیستمهای ADAS برای «کمک» طراحی شدهاند؛ بنابراین، همواره چشم به جاده بدوزید، آماده مداخله باشید و در شرایط مرزی، محافظهکارانه رانندگی کنید. توصیه نهایی ما این است که با مطالعه دفترچه راهنما، تمرین تدریجی و گزارشدهی مشکلات تکرارشونده به نمایندگی، چرخه یادگیری و ایمنی را تکمیل کنید تا شما و سرنشینان سفری مطمئنتر تجربه کنید.
سوالات متداول
چرا گاهی سامانه نگهداشتن بین خطوط در هوای بارانی ناپایدار عمل میکند؟
در باران، کنتراست خطوط با سطح آسفالت کاهش مییابد و قطرات آب یا مهآلودگی روی لنز دوربین باعث افت وضوح میشود. همچنین بازتاب نور از سطح خیس میتواند مرزبندی خطوط را برای الگوریتم دشوار کند. اگر خطکشی فرسوده یا پوشانده شده باشد، سیستم بهطور حفاظتی حساسیت را کاهش میدهد تا از فرماندهی اشتباه جلوگیری کند. توصیه میشود در چنین شرایطی سرعت را تعدیل کنید، فاصله طولی بیشتری بگیرید، و در صورت مشاهده نوسانهای مکرر، نگهداشتن بین خطوط را غیرفعال کرده و هدایت دستی را افزایش دهید تا پایداری حفظ شود.
آیا کروز کنترل تطبیقی میتواند در سرپایینیهای تند عملکرد نادرستی داشته باشد؟
بله، در سراشیبیهای تند، دینامیک خودرو تغییر میکند و حفظ فاصله تنظیمشده نیازمند مدیریت دقیقتر ترمز موتور و ترمزهای اصطکاکی است. اگر هدف (خودرو جلویی) در لاین دیگر حرکت کند یا بهسرعت تغییر لاین دهد، سیستم ممکن است برای لحظاتی در انتخاب هدف دچار تردید شود. کاهش یک پلهای سرعت تنظیمی، استفاده از دنده پایینتر در گیربکسهای دستی یا حالتهای ترمز موتور در گیربکسهای اتوماتیک و آمادگی برای مداخله دستی، ریسک شتابگیری ناخواسته یا فاصلهگذاری ناپایدار را کاهش میدهد.
پس از تعویض شیشه جلو، چرا برخی هشدارها یا کمکها از کار میافتند؟
دوربین جلو معمولاً روی پایهای پشت شیشه نصب میشود و تغییر کوچک در زاویه یا فاصله کانونی پس از تعویض شیشه، باعث خطای همترازی میشود. در نتیجه، تشخیص خطوط و برآورد فاصله اهداف مختل میگردد. بسیاری از خودروسازان الزام کالیبراسیون استاتیک یا دینامیک را پس از تعویض شیشه تصریح کردهاند. اگر این مرحله انجام نشود، ممکن است شاهد هشدارهای کاذب، نوسان فرمان یا غیرفعالشدن خودکار قابلیتها باشید. مراجعه به نمایندگی برای کالیبراسیون با تجهیزات نشانگذاری استاندارد، مشکل را برطرف میکند.
چطور تشخیص دهم خطای رخداده نرمافزاری است یا سنسوری؟
نشانههای سنسوری معمولاً با پیامهای مشخصی مانند «حسگر مسدود است» یا «دوربین در دسترس نیست» همراهاند و ممکن است پس از تمیزکاری یا رفع یخزدگی برطرف شوند. خطاهای نرمافزاری بیشتر بهصورت رفتار ناپایدار، هشدارهای گهگاهی یا ناهماهنگی میان قابلیتها ظاهر میشوند و با خاموش/روشن کردن یا پس از بهروزرسانی کاهش مییابند. بررسی تاریخچه خطا در دستگاه عیبیاب و همخوانی آن با رویدادهای اخیر (تعویض شیشه، نقاشی سپر، آپدیت) بهترین سرنخ را میدهد. اگر تردید دارید، خودرو را برای ارزیابی تخصصی ارائه کنید.
در بزرگراههای با خطکشی قدیمی، چگونه ایمنی استفاده از کمکراننده را افزایش دهم؟
در مسیرهایی با خطکشی محو یا ناهمگون، به نشانههای سامانه درباره کیفیت تشخیص توجه کنید. اگر هشدار «خطوط ضعیف است» دریافت میکنید یا نوسان فرمان را میبینید، هدایت دستی را برعهده بگیرید و سرعت را کاهش دهید. فاصله طولی ایمنتری تنظیم کنید و از تغییرلاین سریع خودداری نمایید. تمیزبودن شیشه و لنز دوربین کمککننده است. در صورت تکرار مشکل در بازه طولانی، تنظیم مجدد کالیبراسیون دوربین توصیه میشود. همواره فرض را بر این بگذارید که مسئولیت نهایی با شماست و سامانه تنها پشتیبان است.
چه زمانی خاموشکردن موقت برخی قابلیتهای ADAS منطقی است؟
در مه غلیظ، بارش برف، باران سیلآسا، گلولای شدید روی سپر یا شیشه، یا زمانیکه هشدارهای کاذب پیاپی دریافت میکنید، خاموشکردن موقت برخی قابلیتها منطقی است. در این شرایط، دادههای سنسوری کیفیت پایینتری دارند و مداخله اشتباه میتواند آزاردهنده یا حتی خطرناک باشد. پس از پاکسازی حسگرها یا بهبود شرایط جوی، دوباره قابلیتها را تست کنید. همواره هنگام خاموشی سامانهها، سبک رانندگی محافظهکارانهتری در پیش بگیرید، فاصله ایمن را افزایش دهید و برای بازپسگیری کنترل کامل آماده بمانید.